HK380 Panela Dîwarê CNC ya Komputerê
HK380 Panela Dîwarê CNC ya Komputerê
1. Li gorî firehiya plakaya têketinê, plakaya pêwîst bibirrin û zû vegerin rewşa xebata xwe ya orîjînal.
2. Leza birrînê ji hêla veguherînera frekansê ve tê kontrol kirin, ku dikare li ser plakayên qalindahiya cûda û materyalên cûda ser bikeve.
3. Xwarin bi maseya morîka pneumatîk a şemitok tê bikaranîn, û materyalê plakaya giran bi hêsanî tê guhertin. Robot bixweber xwarinê dide, şiddeta kedê kêm e û karîgeriya hilberînê bilind e.
4. Motora servo ya Delta ya hawirdekirî bikar bînin da ku xeletiya çêkirî ji holê rakin û rastbûna dimenî baştir bikin.
| KS-829CP | PARAMETRE |
| Leza herî zêde ya birînê | 0-80m/deqe |
| Leza Herî Zêde ya Hilgirê | 100m/deqe |
| Hêza Motora Sereke ya Tewerê | 16.5kw (vebijarkî 18.5kw) |
| Hêza Giştî | 26.5kw (vebijarkî 28.5kw) |
| Mezinahiya Herî Zêde ya Xebatê | 3800L*3800W*100H(mm) |
| Mezinahiya Karê Kêmtirîn | 34L*45W(mm) |
| Mezinahiya Giştî | 6300x7500x1900mm |
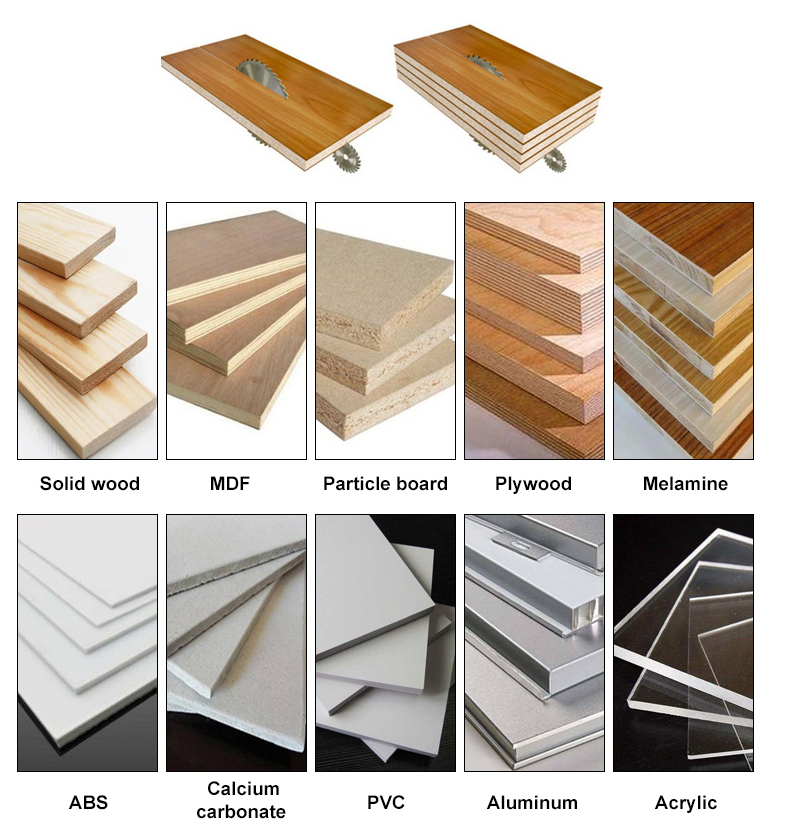
Pêdiviyên pêvajoya plakaya mezin bicîh bînin, bi mezinahiya herî zêde ya birîna 3800 * 3800 mm û qalindahiya birîna 105 mm, û serîlêdanek berfirehtir.
Hûrguliyên makîneyê
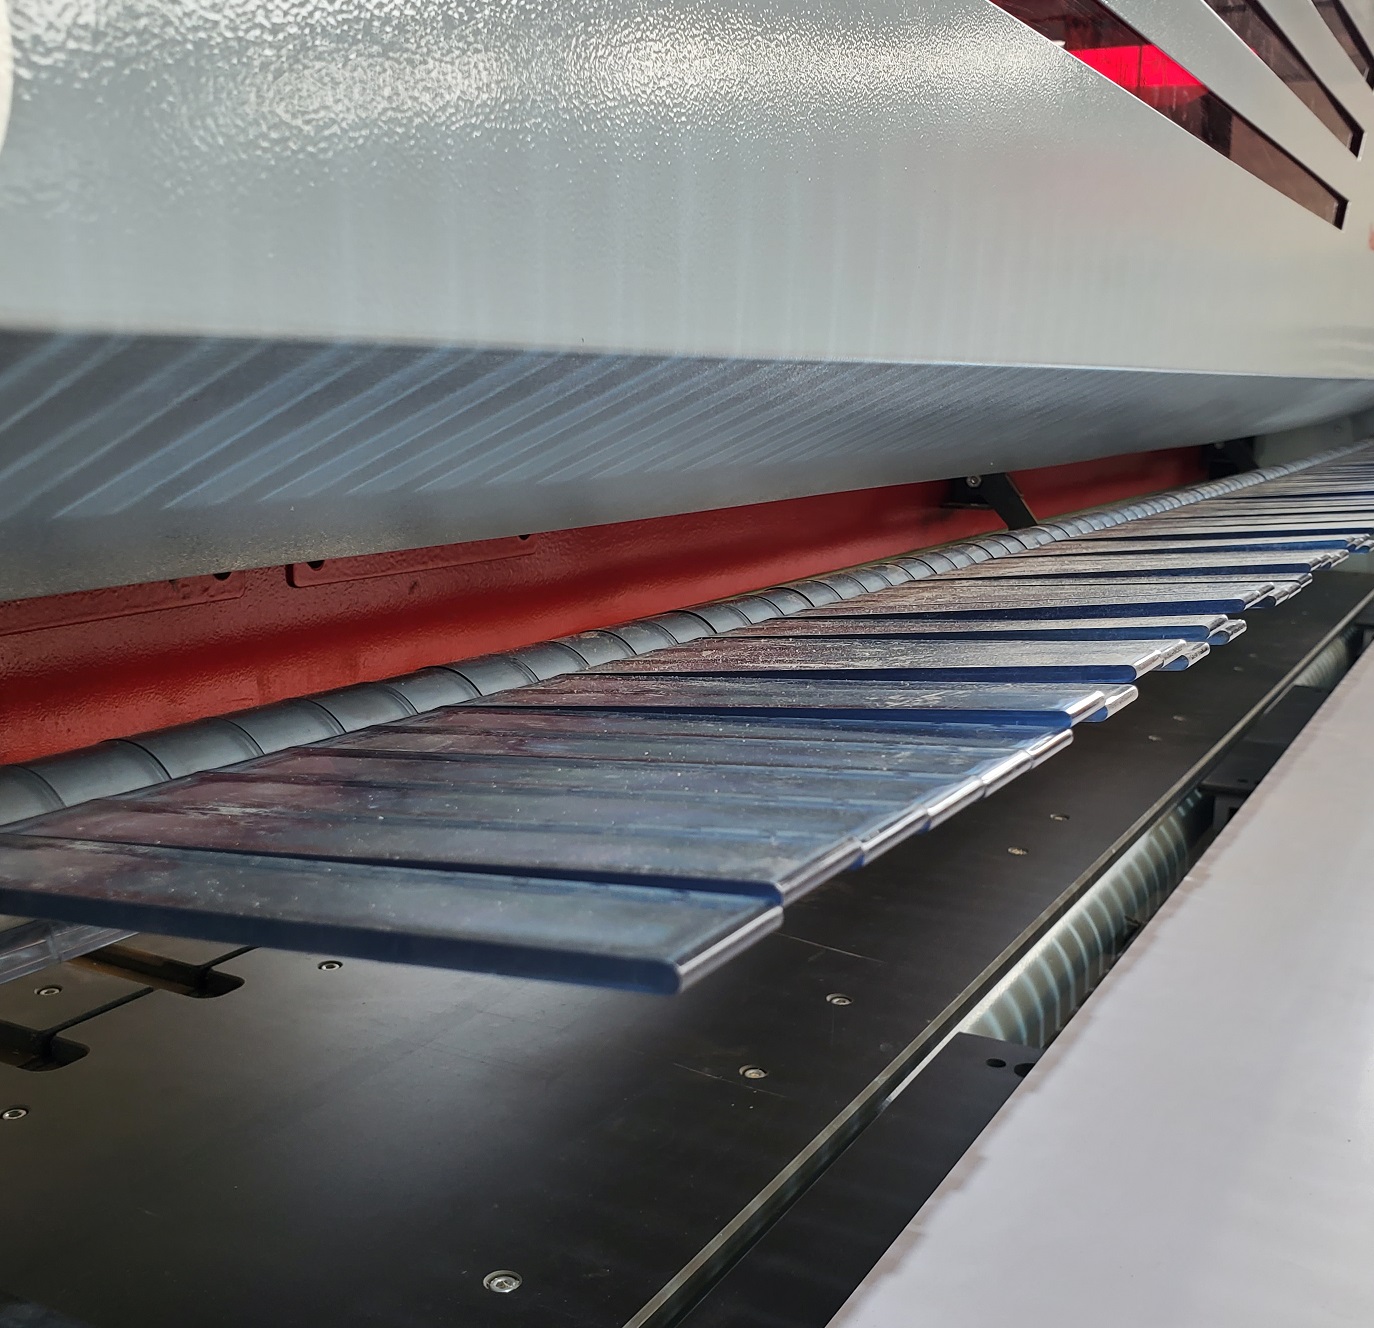
Pêdiviyên pêvajoya plakaya mezin bicîh bînin, bi mezinahiya herî zêde ya birîna 3800 * 3800 mm û qalindahiya birîna 105 mm, û serîlêdanek berfirehtir.

Destê kelepçeya mekanîkî ya servo
11 klîpa mekanîkî ya sêwirana yekane ya herî mezin

Milê robotîk kêmkerê gerîdeya kurmê ya rastbûna bilind û refika gerîdeya xwarinê bi rastbûna birrînê ya ± 0.1 mm qebûl dike.

Maseya xebatê ji platforma şemitok a pneumatîk pêk tê. Veguheztina panelan pir hêsan e.
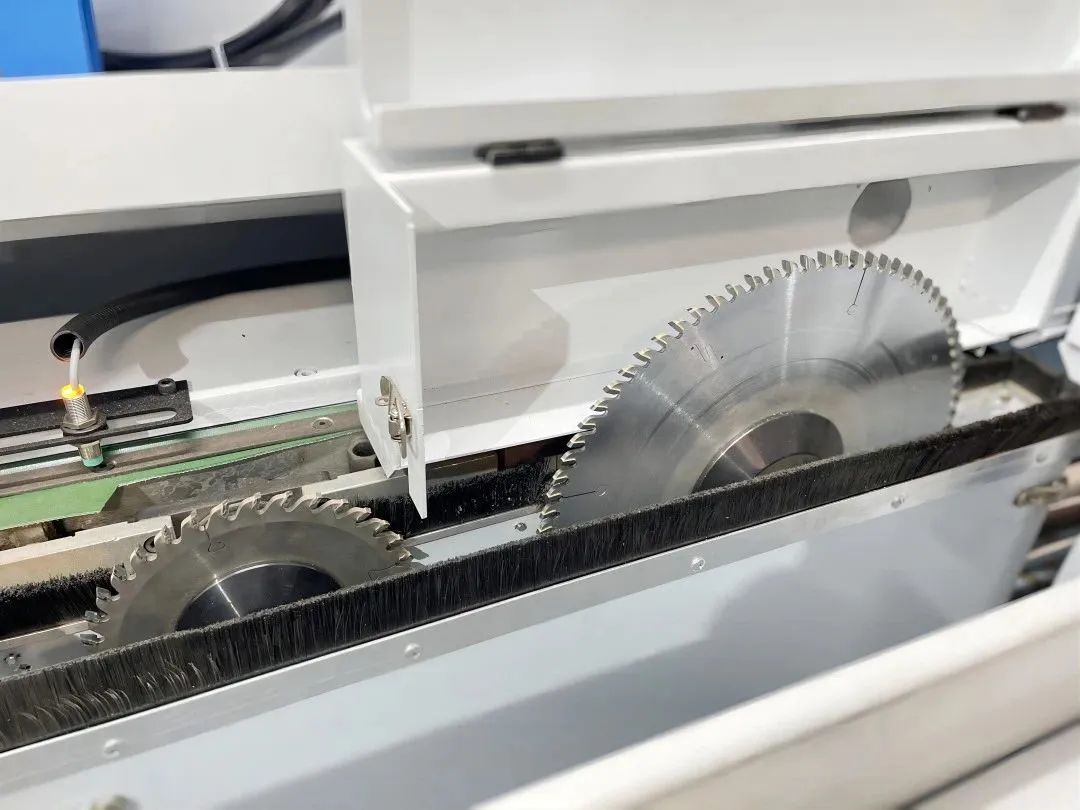
Mîqdara xêzkirinê dikare li gorî hewcedariyên dirûnê bixweber were guhertin. Ji bo dirûnê bi kalîteya bilind bi mîqdara sereke re hevkariyê bikin.
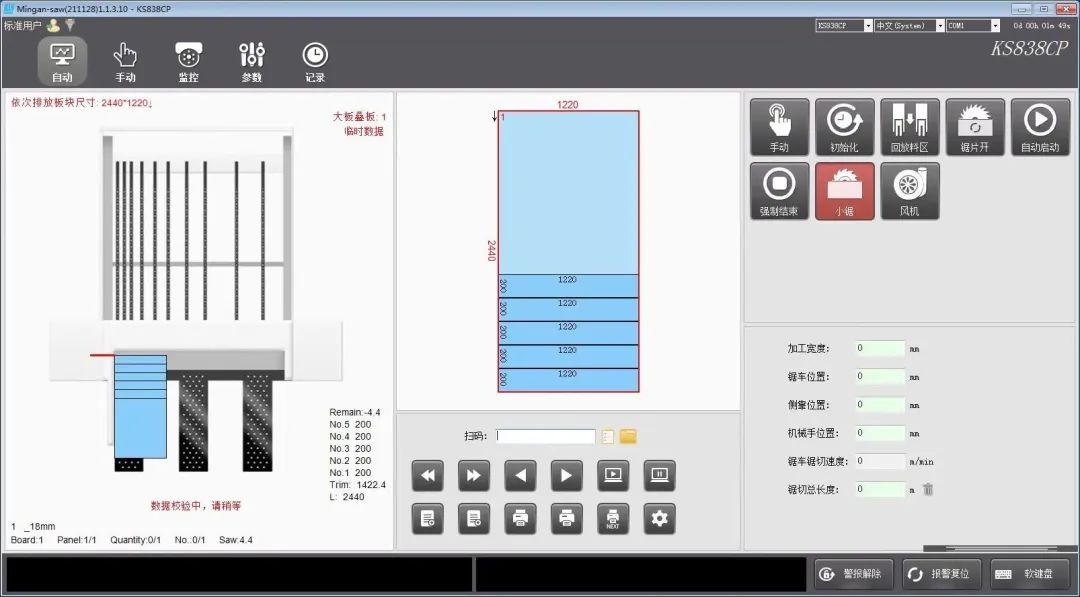
Nermalava optîmîzasyonê ya bijarte ji bo optîmîzasyona otomatîkî ya nexşeya materyalan û birrînê.
Mînak